

Quién haya visto la familia Addams sabrá que Cosa es un mano incorpórea con vida propia que no puede hablar, pero que se expresa chasqueando los dedos o haciendo gestos. Hasta la fecha, este personaje era ficticio, pero un grupo de investigadores del Laboratorio de Robótica de ETH Zúrich ha creado algo sorprendentemente familiar.
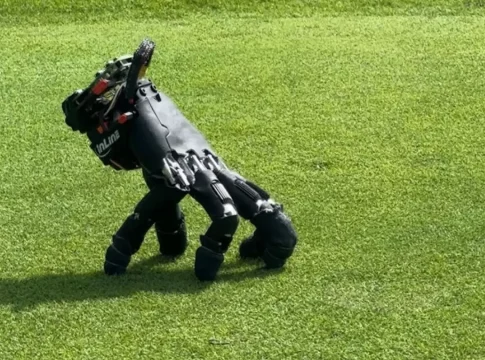
Concretamente, el equipo liderado por Amir Kazemi ha desarrollado una mano robótica autónoma que usa sus dedos como piernas, es capaz de arrastrarse por diferentes superficies, puede levantarse de caídas, empuja objetos y hasta presiona teclas de un teclado.
Para ello, los investigadores le instalaron una batería, sensores de movimiento y un pequeño ordenador integrado en la mano, de esta manera, puede utilizar el aprendizaje por refuerzo en un simulador para enseñarle a moverse y mantener el equilibrio.
Gracias a esta tecnología integrada, la mano robótica es capaz de desplazarse por catorce superficies diferentes —desde grava, césped hasta rejillas metálicas—, pero, ¿dónde podría llegar a usarse? Según el equipo de Kazemi, sería útil para inspeccionar o manipular objetos en espacios reducidos y, de llegar a dotarse de movilidad propia, haría que los robots fueran más versátiles en entornos humanos.
Cabe mencionar que los primeros intentos de hacer caminar a una mano robótica utilizaban dedos simétricos y de la misma longitud, ya que esta configuración facilitaba mantener el equilibrio. No obstante, el problema es que se alejaba de la forma de una mano humana, por lo tanto, los investigadores decidieron mantener una estructura similar a la de una mano de una persona, con dedos de distintas longitudes y un pulgar oponible, y entrenarla para que pudiera desplazarse.
El experimento se suma así a las investigaciones de ETH Zúrich para conseguir robots capaces de aprender movimientos complejos de forma autónoma. Una tecnología que, detrás de la inquietante imagen de una mano caminando como si fuese Cosa, busca desarrollar máquinas más hábiles y capaces de desenvolverse por sí mismas en entornos reales.