
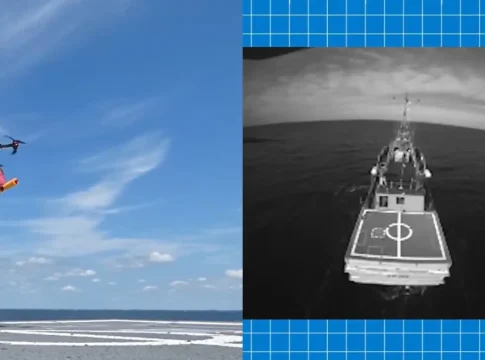

La Armada de Estados Unidos ha probado un sistema que permite a un dron aterrizar de forma autónoma en buques de guerra en movimiento sin depender del GPS ni de un piloto remoto. La tecnología, desarrollada por la División de Aeronaves del Centro de Guerra Aérea Naval (NAWCAD, por sus siglas en inglés), combina cámaras, sensores de movimiento y un software de navegación que identifica el barco y calcula los desplazamientos de su cubierta para guiar al dispositivo hasta el aterrizaje.
A diferencia de los sistemas tradicionales, que pueden requerir radares especializados y modificaciones en los buques, esta solución aprovecha los sensores que ya incorpora el dron. De esta manera, el dispositivo reconoce visualmente la embarcación, calcula su posición relativa y ajusta la trayectoria para compensar los movimientos de la cubierta provocados por el oleaje.
Según ha dado a conocer el Departamento de Guerra de Estados Unidos en un comunicado oficial, dicha innovación busca mejorar las operaciones en zonas donde las señales GPS están bloqueadas o sufren interferencias, siendo una situación que puede darse en escenarios de conflicto. Por lo tanto, al reducir la dependencia de la navegación por satélite, el dron es capaz de realizar misiones de vigilancia y regresar a los buques con mayor autonomía.
Así lo afirma el contralmirante de la Armada Todd Evans, comandante del NAWCAD, en el comunicado citado: «En zonas conflictivas donde las comunicaciones y los satélites están bloqueados, la autonomía ofrece una ventaja significativa a los marineros. Avances como este nos ayudan a ampliar la capacidad de los sistemas no tripulados de forma rápida y asequible en una flota distribuida».
Cómo funciona esta innovación
Los aterrizajes convencionales de drones en buques requieren costosos sistemas de radar, equipos de recuperación instalados en la cubierta y modificaciones en las embarcaciones que pueden prolongarse durante meses. No obstante, para simplificar este proceso, el Centro de Guerra Aérea Naval de Estados Unidos ha puesto en marcha esta tecnología que combina las cámaras y otros sensores de un dron con un software de navegación y control, sin necesidad de recurrir a estos equipos especializados.
De esta manera, durante el vuelo, el dispositivo utiliza sus cámaras para identificar la silueta del barco y las referencias visuales que le permiten calcular su trayectoria, así, a partir de esa información, los algoritmos predicen en tiempo real los movimientos de la cubierta y ajustan el descenso para realizar un aterrizaje controlado, incluso cuando la embarcación está en movimiento.
Cabe mencionar que el sistema es compatible con prácticamente cualquier equipo informático, facilitando su adaptación a dispositivos de diferentes tamaños, desde pequeños cuadricópteros destinados a operaciones tácticas hasta grandes drones de combate.
Primeras pruebas
Acorde a la información compartida, la primera prueba ha demostrado que un dron táctico puede realizar misiones y llevar a cabo operaciones de recuperación en un buque que se balancea en alta mar utilizando sus propias cámaras, sensores de movimiento y componentes eléctricos de estándar comercial, incluso cuando la navegación por satélite está bloqueada o no disponible.
Como resultado, el proyecto ahora se prepara para avanzar hacia nuevas pruebas en plataformas de la flota, teniendo en cuenta que la Armada contempla adaptar el sistema a aeronaves no tripuladas de mayor tamaño, incluidos drones destinados al transporte de suministros entre barcos. No obstante, todavía quedan por evaluar aspectos como su funcionamiento en condiciones meteorológicas adversas y con movimientos más intensos de la cubierta.
Cabe mencionar que, actualmente, el software está listo para las pruebas operativas en plataformas de flotas y NAWCAD planea adaptar la tecnología a sistemas no tripulados de mayor tamaño, incluidos los drones de reabastecimiento táctico.